
marcoind
-
Posts
67 -
Joined
-
Last visited
-
Days Won
2
Content Type
Profiles
Forums
Gallery
Blogs
Downloads
Events
Store
Videos Directory
Community Map
Everything posted by marcoind
-

From the album: Cubadak Paradiso Village
-

From the album: Cubadak Paradiso Village
-
Apres avoir équilibré mes hélices ainsi que les moteurs, après avoir joue avec les gains et après avoir volé quelques batteries dans différentes conditions de vent et de perturbations, j’en arrive a la conclusion suivante: Avec les hélices 9 pouces du phantom 2, le quad est plus instable dans le vent en mode GPS spécialement en stationnaire avec de petites rafales. Si l’air est stable, par contre, c’est un vrai bonheur, le gain de 01:30 minutes est vraiment appréciable. Cependant même si le temps de vol est plus réduit avec les 8 pouces Dji, la stabilité du quad est globalement meilleure. Je vais donc toujours prendre avec moi 2 jeux d’hélices 8 et 9 pouces pour pouvoir m’adapter aux conditions de vent.
-

From the album: Pulau Pagang
Plage de Pulau Pagang West Sumatra Indonesia -
L'ile de pulau pagang West sumatra indonesia
-
-

From the album: Pulau Pagang
Plage de pulau pagang West Sumatra Indonesia -

From the album: Pulau Pagang
Plage de pulau pagang West Sumatra Indonesia -

From the album: Pulau Pagang
L'ile de Pagang west sumatra indonesia -

From the album: Pulau Marak
Plage de Pulau Marak -
Vue aerienne de l'ile de Marak Weat Sumatra Indonesia
-
-

From the album: Pulau Marak
Pulau Marak -

From the album: Pulau Marak
Baie de L'ile de Marak. -
non, meme, je pense que les emmetteurs sont trop proche l'un de l'autre quelque soit le canal utilise, il va sature le recepteur du phantom. et honetement pour avoir 3 s de delais sur la video, le jeux ne vaut pas la chandelle.La camera Gopro est en fait un "access point wifi" ca aurait peut etre etait different si la camera n'avait etait qu'un client wifi.
-
J'ai fait la meme erreur avec le wifi GoPro sur mon 1er phantom et j'ai eu moins de chance que toi puisque c'est un cocotier qui a arreter le drone et ca ma coute un boitier phantom neuf car un des bras etait tordu apres l'impacte. Depuis j'ai installer un systeme de retour video FPV sur un ecran externe et j'en suis tres content. Le wifi de la gopro est de toute facon innutilisable a cause des 3s de delais a l'affichage et des 50m environ de portee. Le probleme de la wifi gopro monte sur le phantom et que l'emeteur wifi 2.4ghz est trop pres du recepteur 2.4ghz du phantom et sature celui ci.
-
Un ami ma gentiment rapporté de Shanghai ces hélices pour phantom V2 sans vis autobloquante. Malheureusement la vis de fixation de mes moteurs Tiger n’est pas compatible avec le système de détrompeurs et d’écrous des hélices Dji. J’ai donc pris mon courage à 2 mains et ai décidé d’ouvrir la bête et de remettre mes moteurs DJI 2212 920KV. Je google un peut pour voir. Ok moteur 3 phases, il suffit de brancher les moteurs et de regarder dans quel sens ils tournent et d’inverser 2 des 3 câbles si besoin pour avoir le bon sens de rotation. Je dessoude donc les moteurs tiger, ressoude mes 2212, test le sens de rotation, dessoude et ressoude quelques câbles, control, regarde et re regarde les soudures, contrôle encore une fois le sens de rotation... Je profite du capot ouvert pour mettre à jour via le port usb le boitier de la zenmuse et celui du mini Osd, Je referme le tout en faisant bien attention de ne pincer aucun câble sur les bords et fait une calibration avancée via le programme naza. Et Pourtant….. Je vais faire mon premier vol d’essais au bout de la plage sur un endroit bien dégagé, Je fais une petite dance du compas, tout les voyant sont vert. Je démarre les moteurs, pousse gentiment sur les manettes des gaz, le phantom semble vouloir décoller, je pousse un peut plus sur la manette et a peine a-t-il décollé que le phantom part en une super vrille a droite et s’étale en beauté. « m..........… » Me dis-je « Pas cool… ». Je réfléchis, me gratte la tète... Bon les moteurs tournent et le phantom décolle, c’est déjà ca. Problème d’hélices monte à l’ envers ? Je regarde, non plus. Je re-regarde le sens de rotation moteur, tout me parait correcte. Et pourtant ca part toujours en vrille. Donc peut être un problème de soudure ou un problème d’ESC cramé pendant la soudure. Je re-démonte la bête, je vérifie les soudures, je m’aperçois que le sens de rotation et le bon mais que je n’ai pas inversé la même paire de câble sur chaque moteur tournant dans le même sens, je refais donc les soudures sur 2 des moteurs pour avoir symétriquement les mêmes branchements (tout étant symétrique sur le phantom il est très facile de se tromper a ce moment), Je remonte soigneusement le capot, refait une calibration avancée, test les moteurs et la… tous les moteurs tournent a l’envers… « Flute… » Comme disait ma grand mère qui était une femme très polie, Je re-démonte le capot, branche la batterie et regarde la rotation des moteurs, Tout tourne dans le bon sens. « Diantre, comment cela est t’il possible ? » c’est en remontant le capot que j’ai compris enfin mon erreur. Je n’ai pas mis les 4 autocollants rouge sur les bras avant du phantom, parce que je savais que j’allais avoir besoins de l’ouvrir et en plus je ne trouve pas très jolie ces bandes rouge, cela me rappelle une quille de du jeu de croquet. Et donc en remontant le boitier, a cause de la symétrie j’ai tourné le capot d’un quart de tour et quand j’ai contrôlé si les marques creusées pour les autocollants que sur un bras et pas sur les deux. Je remonte le tout enfin dans le bon sens et retourne sur mon terrain d’entrainement pour un nouveau vol d’essais. « Hourra !!! » L’engin décolle parfaitement et reste stationnaire comme avant… Conclusion : Je ne sais finalement pas quelle était la cause du départ en vrille, soudure non symétriques sur l’ESC ou mauvais montage du capot ? Je pense que les deux erreurs proviennent de la symétrie de l’appareille qui m’ont désorienté lors du soudage et du montage du capot. J’ai donc finalement pu faire les essais suivant : Moteurs Tiger Tmotor avec helices 8 pouces: temps de vol 2eme alarme 07minutes Moteurs DJI 2212 920KV avec helices dji 8 pouces noire : temps de vol 2eme alarme 07 minutes Moteur DJI 2212 920KV avec helices 9 pouces Pahntom V2 : temps de vol 2eme alarme 08 :30 minutes Tous les vols ont étaient effectués avec des batteries lipo dji 2200ma original Les moteurs tiger Tmotor n’apportent donc rien en terme de temps de vol, par contre les hélices du phantom 2 me font gagner 1 :30 minute de vol. Le bilan est don plus que positif… En ce qui concerne la stabilité de vol avec les hélices 9 pouces, j’ai trouve stable en stationnaire et un peu raide en descente, le quad oscille plus qu’avec les 8 pouces. Probablement à cause du déplacement d’air plus important sous les hélices. Il y a surement aussi quelques réglages de gain a faire. Quelqu’un a-t’il une idée pour les gains à régler sur un phantom 1.2 avec firmware 4.0 et les hélices du phantom 2 ? Voici ma config pour letest temps de vol : Poid =1150 g Phantom v1.2 zenmuse h3/2d Mini osd Dji Video Down link DJI Motor 2212 920KV Dji Lipo 3s
-
J'ai un tx fatshark 5.8ghz dans le phantom et et récepteur immersion 5.8ghz branche sur un écran 7". Je n’ai jamais essaye les lunettes, je ne suis pas assez bon pilote et en plus elle valent trop cher. De plus je n'aime pas l'idee de ne pas avoir la possibilité d'avoir un contact visuel directe avec le phantom 2quand tu as les lunettes sur le nez. Je n’ai jamais eu de problèmes de transmission jusqu'à présent. Il y a cependant pas mal de "glitch" sur le retour video et Je te conseillerais de changer les antennes d’origine pour des antennes de type « cloverleaf » Les transmetteurs récepteurs video de DJI me semble de meilleur qualité que le couple fatshark immerssion au niveau transmission et distance, ils sont bien sur plus cher. Pour la gimbal zenmuse, tu peut y aller sans problem, c'est du costaud, c'est super stable. J'ai deja eu 2 gros crash avec et elle fonctionne toujours. elle est un peut cher, mais vraiment ca vaut le coup et le cout
-
Oh la la... on se calme. C’est juste mon opinion après l'avoir essaye et compare avec ma config. je ne me concentre que sur la vidéo, car pour la photographie aérienne j'utilise une autre technique imparable qui est la photographie aérienne par cerf volant. Temps de vol limite par la batterie de la camera, possibilité de monter un canon dslr etc… pour un prix 10 fois moins cher… Le fait de switcher de video a photo pendant le vol ne m’intéresse du coup pas tellement. Envoyer directement mes production depuis mon tel ne m’intéresse pas non plus, vu que toute mes photos ou video passent toutes a la machine pour un peut de post prod. Pour le bruit de la gimbal je voulais juste dire que ca n’a pas l’air d’être du brushless et donc j’ai trouve que la stabilité de l’image s’en ressentait. La camera, il n’y a pas de comparaison possible avec la gopro, elle est nettement inferieur (je trouve déjà la qualité de la gopro limite limite). Gros avantage de la gopro est sa robustesse a presque tout épreuve ce qui ne me semble pas le cas de la camera du vision.. Pour la distance de vol, sans faire de record et sans pousser trop loin, il m’arrive souvent d’être a plus de 300 m. jusqu'à 800 m est d’ailleurs assez courant cf : http://youtu.be/wYEZoKs1j7I L’engin vol en horizontal a 10m/s = 600m/minutes en comptant 3 minutes aller 3 minutes retour plus 1 minute de safety pour décollage et atterrissage ca nous fait donc max 1.8 km tout en restant dans la limite du raisonable (avec fpv bien sur) Ce qui bien sur est beaucoup trop et reste un calcule purement théorique. Le retour video me semble inutilisable, car l’écran est trop petit (a mon age j’ai la vue qui baisse) et surtout peu adapte a des conditions de lumière extérieur ensoleille. D’autre part la distance de transmission est beaucoup trop faible pour mon utilisation. Pour les indications reporte sur l’écran, j’ai déjà un minosd qui me donne tout ca en live sur mon écran de feedback, donc rien de nouveau pour moi. Pour passer du mode photo a video cela dit, avec le mode video plus still, la gopro fait les 2 en même temps (pas mal donc) certes on ne peut pas l’avoir dans tout les modes, mais cela me semble une alternative intéressante. Enfin pour le prix. Ma config en incluant la gopro, la gimbal, le system de retour fpv et le min osd reste moins cher qu’un vision plus un bon tel iphone ou android. (2700 euro me parait abusif et il serait peut être bon de s’orienter ver un autre fournisseur). Encore une fois c’est juste une analyse rapide après un essais rapide également, par rapport a mon utilisation. Je n’ai jamais dit que ce n’est pas une bonne machine mais que j’étais déçu par rapport au prix et par rapport à ma config.
-
J’ai eu la chance de pouvoir essayer le phantom vision et je dois avouer que je suis assez déçu par l’engin. A part bien sur pour le temps de vol qui est très intéressant et le système de pack de batteries qui est super facile a connecter et enlever. La réponse nerveuse de l’engin demande un temps d’adaptation. La pseudo guimbal 1 axe est très bruyante et peu efficace, le retour vidéo avec leur system wifi sur un iphone ou un android me parait tout simplement inutilisable et a la limite de la plaisanterie. Une chose surprenante aussi et le choix des couleurs des leds de navigation, je n’ai pas essayé tout les modes de vol car le propriétaire était assez nerveux, mais le fait d’avoir les lumières rouge devant et jaune derrière me parait troublant. Cela ma déjà pris du temps de me faire a rouge devant et vert derrière,venant en fait de la marine ou pour moi rouge est a gauche et vert a droite. Personnellement j’attendrais la sortie d’un model sans camera et sans pseudo gimbal sur le quel on pourrait monter une nacelle 2d avec un retour fpv 5.8ghz. La cela deviendra un engin super intéressant. Pour l’instant je prefere de loin ma config phantom v1.2, gimbal zenmuse h3/2d et fpv tx fatshark avec viedo 7 » en retour. C’est a peine plus cher et les possibilites pour la video sont beaucoup plus interressante.
-
J'ai un phantom v1.2 avec une zenmuse h3/2d un transmetteru fatshark 5.8ghz. Je pense que la distance de transmission dut fatshark devrait etre plus grande que celle du phantom.
-
J'ai fait un test de portée jusqu'a env 1000m en fpv et puis je me suis dit "c'est c... ce que tu fais c'est un coup à perdre le drone". Cela m’a permis de réfléchir à une méthode pour tester la portée de mon transmetteur. Voila : J’ai la chance d’avoir devant chez moi une immense étendue d’eau plate ainsi que plusieurs speed boat à ma disposition. Je vais décoller le phantom depuis un endroit dégagé en étant sur qu’il a assez de satellites pour enregistrer le « Home Point », a une altitude suffisamment haute pour être au dessus de tout obstacle, disons 50-60m. Je vais éloigner le phantom d’une 20aine de mètres du « Home Point » et je vais le laisser la en mode GPS en vol stabilise. Ensuite je vais m’éloigner avec mon bateau a une vitesse disons de 1km/minutes en prenant avec moi mon écran fpv, la télécommande et un gps supplémentaire. Grace a l’OSD je vais pouvoir surveiller quand le drone passe en mode RTH et la je fais un point avec le gps et je rentre a fond les ballons en bateau pour recueillir l’engin avant que les batteries soient vide. En connaissant le point de départ du drone et la distance du drone par rapport au point de départ plus le point GPS fait en bateau, je devrais pouvoir mesurer sur Google earth la distance entre le drone et le transmetteur. Il ne me reste plus qu’a trouver le temps de faire l’essai.
-
Je viens juste de commander 2 sets d'hélices du phantom vision pour installer sur mon phantom v1.2. Je vais les recevoir dans une 10aine de jours par un ami vivant en chine me visitant pour noël Pensez vous qu'il faille ajuster les gains dans le naza assistant pour utiliser des hélices 9"? ou les gains par defaut seront ok ?
-
Vision du Ciel Vision du Ciel... "drone de société" !!!
marcoind replied to Thierry's topic in Discussions générales
Je suis content de voler dans un pays ou il n'y a aucune régulation pour faire voler un drone professionnellement ou de façon amateur Cela dit je m'interroge: un tel investissement pour faire voler une GoPro ou une camera lumix ?peut on vraiment envisager des images de qualité professionnelle avec une GoPro ou une Lumix ? Compte tenu de la complication administrative ne vaut-il ; pas mieux prévoir un investissement plus conséquent pour pouvoir monter une camera plus conséquente ? Pour les photos (photos seulement) pour un investissement 10 fois moins cher je peux envoyer en l’air (sans jeux de mots) une camera DSLR de type Canon EOS1100D jusqu'à 300m d’altitude en utilisant des cerfs volants. Cela dit j’espere que tu arriveras a te faire rembourser ton investissement sans passer par la procédure judicaire. Bon courage et patience. -
Quelquin as t'il essayer les helices en bois sur un phantom? Je me demandais egalement quel difference de bruits avec les differents materiaux Carbon, plastique, bois?
-
Discussion sur la vidéo : Chasing The Boat 1080x720
marcoind posted a topic in Discussions générales
Nom de la vidéo: Chasing The Boat 1080x720 Categorie: Vos Réalisations Date: 08 December 2013 - 20h23 Description: Aucune fournie Chasing the boat With my DJI Phantom Voir la vidéo -
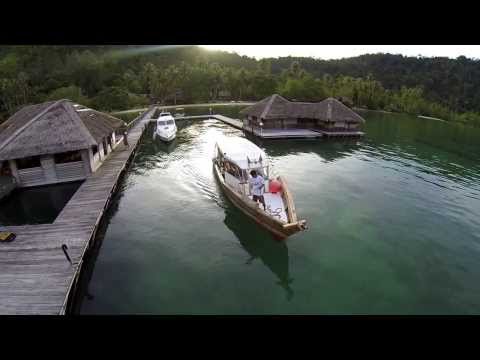 Chasing the boat With my DJI Phantom